- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
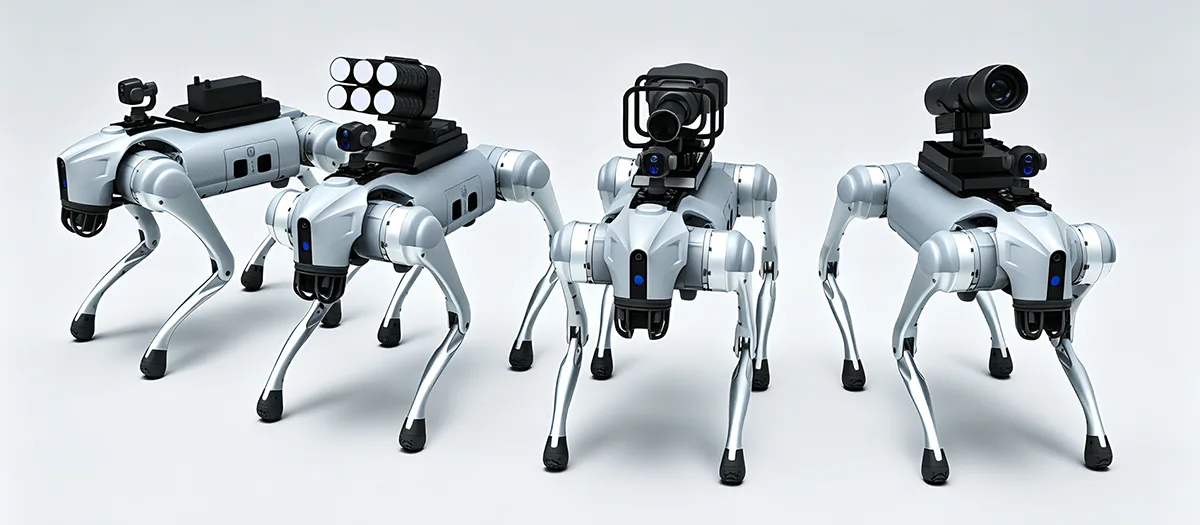
Robot iti mürəkkəb sənaye əməliyyatları üçün uyğun edən nədir?
A Robot itsənaye işlərinə pilləkənlər, yamaclar, qeyri-bərabər torpaq, dar keçidlər, dağıntılar, tunellər və ya digər çətin ərazilər daxil olduqda adi təkərli mobil robotların məhdudiyyətlərindən kənara çıxmaq üçün nəzərdə tutulmuşdur. Onun dəyəri dördayaqlı hərəkətliliyin, avtonom naviqasiyanın, ətraf mühitin qavranılmasının, tapşırıq üçün xüsusi sensorun, modul avadanlıqların və davamlı əməliyyatın birləşməsindən gəlir. Sənaye istifadəçiləri üçün isə təkcə mobillik kifayət deyil. Praktik platforma həmçinin sabit hərəkət, məlumatların toplanması, avadanlığın inteqrasiyası, batareyanın idarə edilməsi, texniki xidmət və müəyyən edilmiş ekoloji şəraitdə istismarı dəstəkləməlidir. Bu, platformanın arxitekturası və tətbiqi planlamasını yoxlama, infrastruktur monitorinqi, ağıllı istehsal, fövqəladə yardım və digər peşəkar əməliyyat ssenariləri üzrə uğurlu yerləşdirmənin mərkəzinə çevirir.
Mündəricat
Müvafiq texniki müzakirəyə birbaşa keçmək üçün bölməyə klikləyin.
- 1. Sənaye dördayaqlı robotu nə müəyyənləşdirir?
- 2. Ayaqlı hərəkətliliyi çətin ərazidə faydalı edən nədir?
- 3. Hansı avtonom funksiyalar sənaye əməliyyatını yaxşılaşdırır?
- 4. Çox sensorlu qavrayış hansı rol oynayır?
- 5. Dördbucaqlı Platforma Hansı Təftiş Tapşırıqlarını dəstəkləyə bilər?
- 6. Modul Avadanlıq Platformaya nə əlavə edə bilər?
- 7. Platforma hansı şərtlər üçün tərtib edilməlidir?
- 8. Dördayaqlı Robotlar Çətin İş Sahələrinin Təsirini Necə Azalta bilər?
- 9. Avadanlıq və sensorlar necə inteqrasiya edilməlidir?
- 10. Alıcılar platforma seçməzdən əvvəl nələri qiymətləndirməlidirlər?
- 11. Strukturlaşdırılmış yerləşdirmə prosesi nəyə bənzəyir?
- 12. Sənaye dördayaqlı robototexnikasının gələcək istiqaməti nədir?
- 13. Tez-tez verilən suallar
Sənaye dördayaqlı robotu nə müəyyənləşdirir?
Sənaye dördayaqlı robot təkərlər və ya yollar deyil, ayaqlı hərəkət ətrafında qurulmuş mobil robot platformadır. Dörd ayaqlı quruluşu ona sensorlar, rabitə avadanlığı, hesablama aparatları və digər tətbiq üçün xüsusi avadanlığı daşıyarkən hündürlükdə və qeyri-müntəzəm yerdəki dəyişiklikləri müzakirə etməyə imkan verir.
Müəyyən edən xüsusiyyət sadəcə dörd ayağın görünüşü deyil. Dördbucaqlı platformanın dəyəri hərəkət, qavrayış, idarəetmə, güc, struktur və tapşırıq avadanlığı arasındakı koordinasiyadan irəli gəlir. Robot ətrafını anlamalı, hərəkətini tənzimləməli, tarazlığı qorumalı və müəyyən edilmiş iş rejimini yerinə yetirməlidir.
Bu sistem yönümlü dizayn sənaye dördayaqlı platformaları sadə uzaqdan idarə olunan maşınlardan ayırır. Peşəkar platforma avtonom marşrut planlamasını, maneələrin qarşısının alınmasını, məlumatların toplanması, avadanlıqların monitorinqi və təkrarlanan patrul rutinlərini dəstəkləyə bilər. Bu funksiyalar robota yalnız mobil kamera kimi fəaliyyət göstərmək əvəzinə daha geniş əməliyyat prosesində iştirak etməyə imkan verir.
Ayaqlı hərəkətlilik Dörd ayaqlı hərəkət platformaya pilləkənləri, yamacları, boşluqları, qeyri-bərabər döşəmələri, boş yerləri və ərazinin digər dəyişikliklərini müzakirə etməyə imkan verir.
Ağıllı Naviqasiya Qavrama, yolun planlaşdırılması, yerləşdirmə və maneələrdən qaçma mürəkkəb mühitlərdə daha avtonom hərəkəti dəstəkləyə bilər.
Genişləndirilə bilən platforma Modul sensorlar və avadanlıqlar eyni robot bazasını müxtəlif yoxlama, monitorinq və sənaye tapşırıqlarına uyğunlaşdıra bilər.
Niyə dördayaqlı mobillik sənaye avtomatlaşdırmasını dəyişir
Ənənəvi təkərli robotlar nisbətən proqnozlaşdırıla bilən səthlərdə ən yaxşı performans göstərir. Pilləkənlər, xəndəklər, boş materiallar, qaldırılmış eşiklər və ya qeyri-bərabər ərazi marşrutu kəsdikdə onların səmərəliliyi azala bilər. İzlənən sistemlər bəzi çətin səthlərin öhdəsindən gələ bilər, lakin dar yerlərdə və ətraf mühitdə yüksəklikdə tez-tez dəyişikliklər olduqda onların da məhdudiyyətləri var.
Ayaqlı hərəkət problemə fərqli yanaşır. Hər bir ayaq fərdi olaraq idarə oluna bilər, bu da robota ayaqlarını əraziyə uyğun olaraq yerləşdirməyə imkan verir. Bu, qeyri-müntəzəm mühitlərdə hərəkət edərkən tarazlığı qorumaq üçün daha çox seçim təqdim edir.
Sənaye tətbiqləri üçün praktik fayda girişdir. Daha çox növ ərazi ilə hərəkət edə bilən robot potensial olaraq yoxlama nöqtələrinə, avadanlıq sahələrinə, tunellərə, emalatxanalara və adi mobil platformanın əlavə infrastruktura ehtiyac duyduğu digər yerlərə çata bilər.
- Dörd ayaqlı hərəkət dəyişən yüksəklikləri və qeyri-bərabər yerləri dəstəkləyir.
- Avtonom naviqasiya davamlı mexaniki idarəetmə ehtiyacını azalda bilər.
- Sensorlar hərəkət və yoxlama tapşırıqları üçün ətraf mühit haqqında məlumat verir.
- Modul interfeyslər müxtəlif proqramlar üçün müxtəlif avadanlıqların quraşdırılmasına imkan verir.
- Rəqəmsal məlumatların toplanması sahə əməliyyatlarını sonrakı təhlillərlə birləşdirə bilər.
Əsas prinsipSənaye dördbucaqlı tam mobil əməliyyat sistemi kimi qiymətləndirilməlidir. Mobillik vacibdir, lakin qavrayış, nəzarət, avadanlıq inteqrasiyası, güc və məlumat funksiyaları bu mobilliyin nə qədər faydalı olacağını müəyyən edir.
Çətin ərazidə ayaqlı hərəkətliliyi faydalı edən nədir?
Çətin ərazi dördayaqlı robototexnika üçün ən aydın tətbiq sahələrindən biridir. Sənaye sahələrində pilləkənlər, rampalar, xəndəklər, dar keçidlər, dağıntılar, palçıqlı sahələr, qeyri-bərabər döşəmələr və səth hündürlüyündə dəyişikliklər ola bilər. Yalnız düz mərtəbələr üçün nəzərdə tutulmuş platforma əlavə infrastruktur tələb edə bilər və ya müəyyən ərazilərə çata bilməyəcək.
Dördayaqlı robot ayaqlarını ayrı-ayrılıqda yerləşdirə və qaldıra bilər ki, bu da ona ərazi dəyişikliyi zamanı bədən duruşunu uyğunlaşdırmağa imkan verir. Bu, platforma ilə yer arasında daha sabit əlaqəni qoruyarkən, yamaclar, pillələr, boşluqlar və qeyri-müntəzəm səthlər üzərində hərəkəti dəstəkləyə bilər.
Pilləkənlər və hündürlük dəyişir
Pilləkənlər təkərli platformalara meydan oxuya bilən ərazinin sadə nümunəsidir. Hər bir təkər səthlə uyğun təması saxlamalıdır, robot isə təkrarlanan şaquli dəyişiklikləri aradan qaldırmalıdır. Ayaqlı platforma fərdi ayaqları qaldıra və addımlar arasında hərəkət etmək üçün duruşunu tənzimləyə bilər.
Dəqiq qabiliyyət hələ də robot dizaynından, addım həndəsəsindən, idarəetmə sistemindən və ətraf mühit şəraitindən asılıdır. Əhəmiyyətli mühəndislik nöqtəsi ayaqlı quruluşun təkərlərdə olmayan əlavə hərəkət variantlarını təmin etməsidir.
Yamaclar və qeyri-bərabər səthlər
Sənaye mühitlərinə tez-tez yamaclı beton, çınqıl, boş torpaq, palçıqlı torpaq, drenaj kanalları və ya keçid səthləri daxildir. Dördayaqlı platforma ərazi dəyişdikcə ayaq mövqelərini və bədən mövqeyini uyğunlaşdıra bilər.
Stabil işləmə mexaniki dizayn, qavrayış, yeriş nəzarəti, dartma və balans alqoritmlərinin birləşməsindən asılıdır. Ayaqlar fiziki hərəkət qabiliyyətini təmin edir, idarəetmə sistemi isə bu qabiliyyətin necə istifadə olunduğunu müəyyən edir.
Dar və dağınıq yerlər
Sənaye tunelləri, sexlər, boru dəhlizləri və texniki xidmət sahələrində mövcud marşrutu məhdudlaşdıran maneələr ola bilər. Yığcam dördayaqlı platforma davamlı düz sürmə səthi tələb etmədən bu boşluqların bəzilərində hərəkət edə bilər.
| Ərazi Vəziyyəti | Adi Mobil Platformalar üçün Çağırış | Dördbucaqlı Dizayn Üstünlüyü |
|---|---|---|
| Addımlar | Şaquli dəyişikliklər təkər təmasını və irəli hərəkətini dayandıra bilər | Ayrı-ayrı ayaqları qaldıra və müxtəlif hündürlüklərə yerləşdirmək olar |
| Dik yamaclar | Azaldılmış dartma və məhdud bədən tənzimlənməsi hərəkətə təsir edə bilər | Hərəkət zamanı ayağın vəziyyəti və bədən duruşunu tənzimləmək olar |
| Dağıntı | Qeyri-müntəzəm təmas səthləri təkərlərin hərəkətini qeyri-sabit edə bilər | Ayağın fərdi yerləşdirilməsi maneələri müzakirə etmək üçün daha çox seçim təmin edir |
| Palçıqlı Yer | Təkərin və ya yolun dartma qabiliyyəti yumşaq səthlərdə dəyişə bilər | Ayağın yerləşdirilməsi dəyişən təmas şərtlərinə uyğunlaşa bilər |
| Boşluqlar və dərələr | Təkərli sistemlər körpü və ya dolama yollar tələb edə bilər | Ayaqlı hərəkət seçilmiş ərazi xüsusiyyətləri ətrafında və ya üzərində hərəkət edə bilər |
Hərəkət qədər balans da vacibdir
Çətin ərazidə hərəkət etmək kifayət deyil. Platforma sensorları və avadanlıqları daşıyarkən tarazlığı qorumalıdır. Yerin hündürlüyünün qəfil dəyişməsi robotun ağırlıq mərkəzinə və yükün paylanmasına təsir edə bilər.
Buna görə idarəetmə sistemləri yeriş, duruş, sensor rəyi və hərəkət sürətini əlaqələndirməlidir. Sarsıntıya qarşı və uçmağa qarşı funksiyalar müəyyən edilmiş əməliyyat zərfində sabit işləməyə kömək edə bilər.
Bu, robot kameralar və ya ölçmə avadanlığı daşıdıqda xüsusilə aktualdır. Həddindən artıq hərəkət robotun özü dik vəziyyətdə qaldıqda belə toplanmış məlumatların keyfiyyətini aşağı sala bilər.
Hansı avtonom funksiyalar sənaye əməliyyatını yaxşılaşdırır?
Platforma daimi mexaniki idarəetmə tələb etmədən təkrarlanan tapşırıqları yerinə yetirə bildikdə sənaye robototexnikası daha faydalı olur. Avtonom funksiyalar operatorun iş yükünü azalda bilər, eyni zamanda hərəkət və məlumatların toplanması daha strukturlaşdırılmışdır.
Müasir dördayaqlı platformalar ətraf mühitin qavranılması, yerləşdirilməsi, marşrutun planlaşdırılması, maneələrin qarşısının alınması, tapşırıqların icrası və məlumatların qeydə alınmasını birləşdirə bilər. Muxtariyyət dərəcəsi robotun arxitekturası, sensorlar, proqram təminatı, rabitə şərtləri və əməliyyat mühitindən asılıdır.
Ətraf mühitin qavranılması
Mobil robot avtonom şəkildə naviqasiya etməzdən əvvəl onun ətrafındakı mühit haqqında məlumat lazımdır. Sensorlar maneələri, relyefdəki dəyişiklikləri, açıq marşrutları və digər müvafiq xüsusiyyətləri müəyyən edə bilər.
Qavrayış məlumatları daha sonra robotun necə hərəkət etməsini müəyyən etmək üçün naviqasiya sistemi tərəfindən istifadə olunur. Dəyişən mühitdə bu prosesin yalnız sabit bir xəritəyə əsaslanmaqdansa, davamlı işləməsi tələb oluna bilər.
Yolun planlaşdırılması və maneələrin qarşısının alınması
Yol planlaması robotun müəyyən edilmiş nöqtələr arasında necə hərəkət edə biləcəyini müəyyənləşdirir. Maneələrdən yayınma obyektin planlaşdırılmış marşrutu bağladığı zaman və ya ətraf mühit şəraiti dəyişdikdə tənzimləməyə kömək edir.
Sənaye yoxlaması üçün bu, avadanlıq ətrafında, qurğular vasitəsilə və ya təyin edilmiş yoxlama məntəqələri arasında təkrarlanan marşrutları dəstəkləyə bilər. Operatorlar hər bir hərəkəti əl ilə idarə etməkdənsə, yoxlama nəticələrinə daha çox diqqət yetirə bilərlər.
Tapşırıqların planlaşdırılması və məlumatların toplanması
Avtonom yoxlama rejimi hərəkəti hissetmə ilə birləşdirə bilər. Robot müəyyən edilmiş yerlərə səyahət edə, şəkilləri və ya sensor oxunuşlarını toplaya, nəticələri qeyd edə və sonra növbəti yerə davam edə bilər.
Bu, robotun hərəkətinin və toplanmış məlumatların birləşdirildiyi rəqəmsal iş axını yaradır. Yalnız bir video axını istehsal etmək əvəzinə, sistem yoxlama nəticələrinin strukturlaşdırılmış qeydini yarada bilər.
dərk etmək
Sensorlar ərazi, maneələr, avadanlıq və ətraf şərait haqqında məlumat toplayır.
Plan
Naviqasiya sistemi mövcud məkan və tapşırıq tələblərinə uyğun olaraq uyğun marşrutu müəyyən edir.
Akt
Ayaqlar və idarəetmə sistemləri ətrafdakı dəyişikliklərə uyğunlaşaraq hərəkəti koordinasiya edir.
Qeyd
Inspection images, sensor measurements, and operating information can be stored for further analysis.
Muxtariyyət ətraf mühitə uyğunlaşdırılmalıdır
Avtonom əməliyyat o demək deyil ki, hər bir sənaye mühiti tam nəzarətsiz olmalıdır. Bəzi mühitlər xüsusi tapşırıqlardan əvvəl müəyyən edilmiş nəzarət, uzaqdan müdaxilə və ya operatorun təsdiqini tələb edir.
Daha praktik yanaşma, iş axınının hansı hissələrinin etibarlı şəkildə avtomatlaşdırıla biləcəyini və insan qərarlarının qəbulunun harada faydalı olduğunu müəyyən etməkdir. Naviqasiya, təkrar məlumatların toplanması və müntəzəm marşrutun icrası avtomatlaşdırma üçün güclü namizədlərdir, qeyri-adi tapıntılar isə əlavə insan qiymətləndirməsini tələb edə bilər.
Çox Sensor Qavrama Nə Rol Oynayir?
Qavrayış mobil robota öz mühitini başa düşmək və proqrama aid tapşırıqları yerinə yetirmək üçün lazım olan məlumatları verir. Tək sensor nadir hallarda sənaye əməliyyatları üçün tələb olunan hər cür məlumatı təmin edir.
Vizual kameralar ətraflı təsvirlər təqdim edə bilər. Termal sensorlar temperatur fərqlərini aşkar edə bilər. Məsafə sensorları robota ətrafdakı həndəsəni anlamağa kömək edə bilər. Digər sensorlar lokalizasiyanı, ətraf mühitin ölçülməsini və ya avadanlıq üçün xüsusi yoxlamanı dəstəkləyə bilər.
Vizual algılama
Yüksək dəqiqlikli kameralar avadanlığın müşahidəsi, infrastrukturun yoxlanılması, obyektin monitorinqi və sənədləşdirmə üçün şəkillər və video çəkə bilər. Vizual məlumatlar tez-tez yoxlama üçün başlanğıc nöqtəsidir, çünki operatorlar komponentlərin və səthlərin görünüşünü birbaşa nəzərdən keçirə bilərlər.
Termal algılama
Termal görüntüləmə, görünən işıq şəkillərində aydın olmayan temperatur dəyişikliklərini müəyyən edə bilər. Bu, elektrik avadanlıqları, maşınlar, enerji sistemləri və anormal istilik nümunələrinin əlavə qiymətləndirmə tələb edən vəziyyəti göstərə biləcəyi digər aktivlər üçün faydalı ola bilər.
Məkan qavrayışı
Məsafə və dərinlik məlumatları robota maneələri, dəhlizləri, addımları və ətraf mühitin digər xüsusiyyətlərini anlamağa kömək edə bilər. Bu, naviqasiyanı dəstəkləyir və həmçinin xəritəçəkmə və məkan sənədlərinə töhfə verə bilər.
| Sensor Kateqoriya | İlkin məlumat | Potensial Sənaye Rolu |
|---|---|---|
| Görünən İşıq Kamerası | Şəkillər və video | Vizual yoxlama, sənədlər, avadanlıqların müşahidəsi |
| Termal kamera | Temperature patterns | İstilik vəziyyətinin yoxlanılması və anormal istiliyin müəyyən edilməsi |
| Dərinlik və ya Aralıq Sensoru | Distance and spatial relationships | Naviqasiya, maneələrdən yayınma və ətraf mühitin xəritəsi |
| Ətraf Mühit Sensoru | Müəyyən edilmiş ekoloji ölçülər | Saytın monitorinqi və tətbiq üçün xüsusi məlumatların toplanması |
Sensor qaynaşma niyə vacibdir?
Sensor füzyonu ətraf mühitin daha dolğun təsvirini yaratmaq üçün müxtəlif hissetmə mənbələrindən alınan məlumatları birləşdirir. Kamera obyektin görünüşünü tanıya bilər, dərinlik sensoru isə onun məsafəsini və mövqeyini təmin edir.
Termal məlumat daha sonra obyektin qeyri-adi temperatur modelinə malik olub-olmadığını göstərməklə başqa bir təbəqə əlavə edə bilər. Bu mənbələrin birləşdirilməsi yoxlama və naviqasiyanı tək bir sensora etibar etməkdən daha informativ edə bilər.
Yük seçimi vəzifədən asılıdır
Daha çox sensorlar mütləq daha yaxşı sistem demək deyil. Hər bir əlavə komponent çəki, güc tələbləri, montaj məhdudiyyətləri, məlumatların işlənməsi tələbləri və texniki xidmət mülahizələrini əlavə edir.
Düzgün yanaşma yalnız müəyyən edilmiş tapşırıq üçün lazım olan məlumatları seçməkdir. Vizual yoxlama platforması ətraf mühit sensorlarının böyük kolleksiyasını tələb etməyə bilər, sənaye monitorinqi layihəsi isə faydalı nəticələr əldə etmək üçün bir neçə məlumat növü tələb edə bilər.
Dördbucaqlı Platforma Hansı Təftiş Tapşırıqlarını dəstəkləyə bilər?
Təftiş dördayaqlı robototexnika üçün ən praktik sənaye tətbiqlərindən biridir, çünki platforma insanlar üçün əlverişsiz və ya təkərli maşınlar üçün çətin ola biləcək yerlərdə hərəkət edə bilər.
Robot müəyyən edilmiş marşrutları izləyə, yoxlama nöqtələrində dayana, şəkillər və ya sensor məlumatlarını toplaya və məlumatları təhlil sisteminə qaytara bilər. Bu, obyektin istismar tələblərinə uyğun olaraq planlaşdırıla bilən təkrarlanan yoxlama iş axını yaradır.
Zavod və sexdə yoxlanış
İstehsal mühitlərində avadanlıq çox vaxt böyük obyektlər arasında paylanır. Bəzi sahələr mərtəbə səviyyəsindəki dəyişikliklərlə yüksək, dar və ya ayrıla bilər.
Dördbucaqlı platforma obyektin seçilmiş bölmələrində hərəkət edə və maşınlardan, boru kəmərlərindən, elektrik şkaflarından, struktur ərazilərdən və digər müəyyən edilmiş aktivlərdən vizual məlumat toplaya bilər.
Enerji və avadanlıqların monitorinqi
İstilik və vizual sensorlar temperatur fərqlərinin uyğun olduğu avadanlığın yoxlanılması üçün birləşdirilə bilər. Robot əvvəlcədən təyin edilmiş yerlərdə şəkillər toplaya və cari nəticələri tarixi qeydlərlə müqayisə edə bilər.
Tunel və qapalı ərazi yoxlaması
Tunellər, boru dəhlizləri və digər dar sahələr giriş problemi yarada bilər. Kompakt mobil robot kameraları, işıqlandırmanı və ya yoxlama tapşırığına uyğun olan digər sensorları daşıyarkən belə boşluqlara daxil ola bilər.
İnfrastrukturun müşahidəsi
İnfrastruktur aktivləri çox vaxt oxşar sahələrin təkrar yoxlanılmasını tələb edir. Təkrarlana bilən robot marşrutu şəkil kolleksiyasını standartlaşdırmağa və ardıcıl əməliyyat ardıcıllığını təmin etməyə kömək edə bilər.
- Müntəzəm yoxlama:Əvvəlcədən təyin edilmiş marşrutları izləyin və təkrarlanan vizual və ya sensor məlumatlarını toplayın.
- Avadanlığın monitorinqi:Vəziyyətin qiymətləndirilməsi üçün vizual və istilik məlumatları birləşdirin.
- Struktur müşahidə:Seçilmiş səthlərin, birləşmələrin, boruların və digər fiziki aktivlərin şəkillərini çəkin.
- Məlumat sənədləri:Sonrakı müqayisə və təhlil üçün vaxt möhürlü yoxlama qeydlərini yaradın.
Yoxlamanın üstünlüyüƏn faydalı avtomatlaşdırma sadəcə gəzinti yoxlama marşrutunu əvəz etmək deyil. Hərəkətin, hissiyyatın, məlumatların qeydinin və sonrakı təhlilin birləşdirildiyi təkrarlanan bir dövr yaradır.
Yoxlama məlumatları strukturlaşdırılmalıdır
Şəkillərin böyük kolleksiyası avtomatik olaraq faydalı deyil. Sistem məlumatları xüsusi yerlər, avadanlıq, marşrutlar və ya yoxlama nöqtələri ilə əlaqələndirməlidir ki, operatorlar hər bir müşahidənin haradan gəldiyini başa düşə bilsinlər.
Robot yoxlama sistemi müvafiq proqram təminatı ilə birləşdirildikdə, əldə edilən məlumatlar trend təhlili, texniki xidmətin planlaşdırılması və sonrakı yoxlamanı dəstəkləyə bilər. Dəqiq iş axını obyektdən və tələb olunan məlumatdan asılıdır.
Modul Avadanlıq Platformaya nə əlavə edə bilər?
Modulluq bir robot platformaya avadanlıqları dəyişdirərək və ya əlavə etməklə müxtəlif tapşırıqları dəstəkləməyə imkan verir. Bu, bir neçə növ yoxlama və monitorinq tələb oluna bilən sənaye mühitlərində xüsusilə faydalıdır.
Mümkün avadanlıqlara görünən işıq kameraları, termal görüntüləmə sistemləri, qaz detektorları, işıqlandırma qurğuları, rabitə cihazları, ətraf mühit sensorları və digər tapşırıqlar üçün xüsusi modullar daxildir. Dəqiq konfiqurasiya robotun yük qabiliyyətindən, elektrik sistemindən, montaj interfeyslərindən və iş şəraitindən asılıdır.
Yoxlama avadanlığı
Kameralar və termal görüntüləmə sistemləri robotu mobil yoxlama platformasına çevirə bilər. Vizual kameralar fiziki vəziyyəti sənədləşdirə bilər, istilik sensorları isə istilik paylanması haqqında əlavə məlumat verə bilər.
Ətraf mühit avadanlığı
Qaz və ətraf mühit sensorları robota əl ilə daxil olmaq üçün əlverişli olmayan sahələrdən ölçmələri toplamağa imkan verə bilər. Bu, sənaye obyektlərində, tunellərdə, emalatxanalarda və digər müəyyən edilmiş mühitlərdə iş axınlarının monitorinqini dəstəkləyə bilər.
İşıqlandırma və rabitə avadanlıqları
İşıqlandırma modulları qaranlıq ərazilərdə təsvirin keyfiyyətini yaxşılaşdıra və məhdud işıqlandırma olan yerlərdə işləməyi dəstəkləyə bilər. Rabitə avadanlığı operatorlara əməliyyat sahəsindəki işçilərlə məlumat mübadiləsi aparmağa imkan verə bilər.
Vizual Modul Vizual yoxlama, sənədləşdirmə və avadanlıqların müşahidəsi üçün şəkillər və video çəkir.
İstilik modulu Adi vizual yoxlamanı tamamlamaq üçün temperaturla bağlı məlumat verir.
Ətraf Mühit Modulu Tətbiqə uyğun olaraq müəyyən edilmiş qaz, hava və ya digər ətraf mühit ölçmələrini toplayır.
Modulluq müəyyən edilmiş interfeyslərə malik olmalıdır
A modular system is only practical when equipment can be installed without creating unnecessary compatibility problems. Mounting points, electrical connections, data interfaces, physical dimensions, and weight limits should be clearly defined.
Standartlaşdırılmış interfeyslər avadanlıq konfiqurasiyaları arasında dəyişiklikləri sadələşdirə bilər. Eyni zamanda, standart interfeyslər tətbiq tələblərinə cavab vermədikdə, ixtisaslaşdırılmış layihələr üçün xüsusi mötərizələr, korpuslar və ya güc tənzimləmələri tələb oluna bilər.
Güc və çəki birlikdə nəzərə alınmalıdır
Əlavə edilmiş hər bir modul tam əməliyyat konfiqurasiyasını dəyişir. Daha ağır bir sensor ayaqların və hərəkət sisteminin daşıdığı yükü artırır. Əlavə elektronika elektrik istehlakını artıra bilər. Daha böyük korpus ağırlıq mərkəzinə təsir edə və ya robotun hərəkətini məhdudlaşdıra bilər.
Robot baza platforması ilə onun avadanlığı arasında mexaniki və elektrik əlaqəsinə kifayət qədər diqqət yetirilməklə işlənib hazırlandıqda modul dizayn daha yaxşı işləyir.
Platforma hansı şərtlər üçün tərtib edilməlidir?
Sənaye mühitləri əhəmiyyətli dərəcədə dəyişir. Seminar mərtəbəsi açıq tikinti sahəsindən fərqli çətinliklər təqdim edir, tunel isə açıq sənaye sahəsindən fərqli məhdudiyyətlər təqdim edir.
Robot platformasını seçməzdən və ya inkişaf etdirməzdən əvvəl ətraf mühit şəraiti aydın şəkildə müəyyən edilməlidir. Bu şərtlər struktura, sensorlara, hərəkət alqoritmlərinə, möhürlənməyə, batareyanın davranışına və texniki xidmət tələblərinə təsir göstərir.
Yağış və nəm
Xarici mühit robot avadanlıqlarını yağışa, sıçrayan suya və yüksək rütubətə məruz qoya bilər. Müvafiq qorunma səviyyəsi platformanın dizaynından və nəzərdə tutulan əməliyyat mühitindən asılıdır.
Nəmlik sensorlara və bağlayıcılara da təsir edə bilər. Təkrar açıq havada işləmək üçün bu komponentlər ikinci dərəcəli detallar kimi deyil, mexaniki və elektrik dizaynı zamanı nəzərə alınmalıdır.
Toz və boş materiallar
Sənaye sahələrində toz, qum, zibil və ya digər hissəciklər ola bilər. Bu cür materiallar hərəkət edən mexanizmlərə daxil ola bilər və ya sensorun görünməsinə təsir göstərə bilər.
Mühafizə, təmizləmə prosedurları, texniki xidmətə giriş və komponent seçimi buna görə də faktiki sahə şəraitini əks etdirməlidir.
Temperatur
Batareyanın performansı, elektronika, sensorlar və mexaniki materiallar temperatur dəyişikliklərinə fərqli reaksiya verə bilər. Geniş temperatur şəraiti üçün nəzərdə tutulmuş platforma əməliyyat zamanı gözlənilən faktiki diapazona qarşı qiymətləndirilməlidir.
Vibrasiya və təsir
Ayaqlı hərəkət təkrar mexaniki hərəkət yaradır, kobud ərazi isə əlavə zərbələr verə bilər. Buna görə də həssas sensorlar və elektron avadanlıqlar uyğun montaj və qorunma tələb edir.
| Ətraf mühit faktoru | Potensial Effekt | Dizayn Baxışı |
|---|---|---|
| Nəmlik | Bağlayıcılara, elektronikaya və sensorlara təsir göstərə bilər | Müvafiq qapaq, möhürləmə və texniki xidmət prosedurları |
| toz | Mexanik və ya elektron sahələrə daxil ola bilər | Qoruma, təmizləmə girişi və uyğun komponent seçimi |
| Temperatur | Batareyaya və elektron davranışa təsir edə bilər | Müəyyən edilmiş əməliyyat diapazonu və müvafiq ekoloji qiymətləndirmə |
| Vibrasiya | Can affect sensor data and mechanical components | Uyğun montaj, konstruktiv dizayn və vibrasiyanın qiymətləndirilməsi |
| Təsir | Ayaqları, yuvaları, montajları və elektronikanı gərginləşdirə bilər | Müəyyən şərtlər altında strukturun qorunması və təsdiqlənməsi |
Mühit düzgün konfiqurasiyanı müəyyən edir
Hər bir sənaye sahəsi üçün ideal olan universal konfiqurasiya yoxdur. Robot seçilməzdən əvvəl əməliyyat mühiti sənədləşdirilməlidir.
Faydalı məlumat içəridə və ya açıq havada işləmə, səth növləri, temperatur diapazonu, toz və ya nəmin olması, dəhlizin eni, pilləkən ölçüləri, gözlənilən maneələr, tələb olunan faydalı yüklər və rabitə şəraitini əhatə edə bilər.
Dörd ayaqlı robotlar çətin iş sahələrinə məruz qalmağı necə azalda bilər?
Sənaye robototexnikasının mühüm tətbiqlərindən biri insanların girişi çətin, narahat olan və ya müntəzəm əl yoxlaması üçün yararsız olan yerlərə daxil olma ehtiyacını azaltmaqdır.
Operatorlar daha rahat idarəetmə mövqeyində qalarkən mobil robot kameraları və sensorları müəyyən ərazilərə daşıya bilər. Bu, personaldan hər bir yoxlama marşrutunu fiziki olaraq izləməyi tələb etmədən yoxlama və məlumatların toplanmasına dəstək verə bilər.
Rutin məruz qalmanın azaldılması
Bəzi sənaye tapşırıqları isti, tozlu, yaş, səs-küylü, dar və ya başqa çətin mühitlərdə təkrarlanan hərəkətləri əhatə edir. Rutin məlumatların toplanması üçün mobil platformadan istifadə personalın həmin ərazilərə daxil olma tezliyini azalda bilər.
Robot insan müdaxiləsi üçün hər tələbi aradan qaldırmır. Baxım, qeyri-adi tapıntılar, təmirlər və robotun imkanlarından kənar tapşırıqlar hələ də təlim keçmiş kadr tələb edə bilər. Məqsəd müvafiq yoxlama və monitorinq fəaliyyətlərini daha idarə olunan əməliyyat modelinə köçürməkdir.
Uzaqdan müşahidə və ünsiyyət
Kamera və rabitə modulları yoxlanılan avadanlığın yanında dayanmasını tələb etmədən operatorları sahədən məlumatla təmin edə bilir.
Baxım qrupları üçün bu, ilkin yoxlamalar zamanı faydalı ola bilər. Robot əvvəlcə vizual məlumat toplaya bilər ki, bu da texniklərə əraziyə girməzdən əvvəl hansı növ təqib işinin lazım ola biləcəyini müəyyən etməyə imkan verir.
Riskin azaldılması sistemin dizaynından asılıdır
Robot sadəcə uzaqda olduğu üçün avtomatik təhlükəsiz deyil. Tam sistem müvafiq naviqasiya, maneələrdən yayınma, rabitə, fövqəladə hallar prosedurları, texniki xidmət təcrübələri və əməliyyat limitlərinə ehtiyac duyur.
Buna görə də robot insan əməyinin universal əvəzedicisi kimi deyil, müəyyən imkanlara malik mühəndis aləti kimi qəbul edilməlidir.
- Hansı vəzifələrin uzaqdan yerinə yetirilə biləcəyini müəyyənləşdirin.
- Robot üçün təhlükəsiz əməliyyat sərhədləri təyin edin.
- Uyğun rabitə və fövqəladə hallara nəzarət funksiyalarını təmin edin.
- Sensorlara və mexaniki komponentlərə iş şəraitinə uyğun qulluq edin.
- Robotun müəyyən edilmiş imkanlarından kənar vəziyyətlər üçün insan müdaxiləsini əlçatan saxlayın.
Avadanlıq və sensorlar necə inteqrasiya edilməlidir?
Avadanlıq inteqrasiyası robotun mobillik, tarazlıq, enerji mövcudluğu və ya məlumat keyfiyyətinə xələl gətirmədən nəzərdə tutulan vəzifəni yerinə yetirə biləcəyini müəyyən edir. Dəzgahda yaxşı işləyən sensor, hərəkət edən dördayaqlı platformaya quraşdırıldıqdan sonra fərqli montaj strukturu tələb edə bilər.
Mexanik montaj
Quraşdırma nöqtələri quraşdırma və texniki xidmət üçün kifayət qədər çıxışı təmin edərkən avadanlığı etibarlı şəkildə dəstəkləməlidir. Avadanlığın yeri də vacibdir, çünki o, ağırlıq mərkəzinə və robotun hərəkətinə təsir göstərə bilər.
Sabit görünüş tələb edən kameralar və sensorlar üçün montaj sistemi hərəkət və vibrasiyanı da nəzərə almalıdır. Avadanlıq robotun ayaqlarına və ya digər komponentlərinə müdaxilə etmədən müvafiq baxış sahəsinə ehtiyac duyur.
Elektrik inteqrasiyası
Hər bir əlavə modul elektrik tələbi yaradır. Kameralar, istilik sistemləri, hesablama modulları, işıqlandırma, rabitə avadanlıqları və ətraf mühit sensorları fərqli gərginlik və cərəyan tələblərinə malik ola bilər.
Güc arxitekturası robotun akkumulyatoru və idarəetmə elektronikası ilə uyğunluğu qoruyarkən bu yükləri qəbul etməlidir.
Məlumat inteqrasiyası
Müasir robot sistemləri böyük həcmdə təsvir, sensor və naviqasiya məlumatı yarada bilir. Sistem məlumatın necə toplandığını, ötürüldüyünü, saxlandığını və emal edildiyini müəyyən etməlidir.
Təftiş tətbiqləri üçün məlumatlar ideal olaraq məkan və vaxt məlumatı ilə bağlı qalmalıdır ki, sonrakı təhlillər konkret müşahidənin harada toplandığını dəqiq müəyyən edə bilsin.
| İnteqrasiya sahəsi | Əsas Sual | Potensial təsir |
|---|---|---|
| Çəki | Robot bütün avadanlıq paketini daşıya bilərmi? | Hərəkətliliyə, balansa və mexaniki yükə təsir edir |
| Vəzifə | Avadanlıq hara quraşdırılmalıdır? | Ağırlıq mərkəzinə, baxış sahəsinə və hərəkətə təsir edə bilər |
| Güc | Hansı elektrik girişi tələb olunur? | Batareya və enerji idarəetmə tələblərini dəyişir |
| Data | Məlumat necə ötürüləcək və ya saxlanılacaq? | Rabitə və emal arxitekturasını müəyyən edir |
| Baxım | Modula daxil olmaq və onu dəyişdirmək mümkündürmü? | Xidmət qabiliyyətinə və əməliyyat davamlılığına təsir göstərir |
Yerləşdirmədən əvvəl inteqrasiya planlaşdırılmalıdır
Erkən planlaşdırma bloklanmış sensorlar, əlçatmaz bağlayıcılar, qeyri-kafi batareya tutumu və ya qeyri-sabit avadanlıq montajı kimi problemlərin qarşısını ala bilər.
Faydalı texniki məlumatlara avadanlığın ölçüləri, çəkisi, enerji sərfiyyatı, birləşdirici spesifikasiyaları, rabitə interfeysləri, quraşdırma tələbləri, iş temperaturu və gözlənilən ətraf mühitə məruz qalma daxildir.
Bu parametrlər məlum olduqdan sonra robot platforma sonradan əlavə edilmiş avadanlıqlarla baza robotu kimi deyil, tam sistem kimi qiymətləndirilə bilər.
Alıcılar bir platforma seçməzdən əvvəl nələri qiymətləndirməlidirlər?
Dördbucaqlı robotun seçilməsi görünüş və ya tək performans nömrəsi ilə deyil, tətbiqdən başlamalıdır. Texniki cəhətdən təkmil platforma tələb olunan relyefdə hərəkət edə bilmirsə, lazımi avadanlığı daşıya bilmirsə, gözlənilən şəraitdə işləyə bilmirsə və ya tələb olunan məlumatları təqdim edə bilmirsə, hələ də yararsız ola bilər.
Ətraf mühitlə başlayın
Səthləri, yamacları, pilləkənləri, dəhlizləri, maneələri, temperaturu, rütubəti, tozu və digər ətraf mühit xüsusiyyətlərini sənədləşdirin. Bu amillər platformanın hansı növ hərəkətlilik və qorunma tələb etdiyini müəyyənləşdirir.
Əməliyyat tapşırığını müəyyənləşdirin
Robotun yoxlama, monitorinq, məlumatların toplanması, daşınması, avadanlığın müşahidəsi və ya başqa müəyyən edilmiş funksiyanı yerinə yetirib-etməyəcəyini müəyyənləşdirin. Tapşırıq quraşdırılmalı olan avadanlıqları müəyyənləşdirir.
Mobilliyi qiymətləndirin
Gəzmək qabiliyyətindən daha çox şeyə baxın. Pilləkənlərə qalxmağı, yamacla işləməyi, maneələrlə bağlı danışıqları, sabitliyi, hərəkət sürətini, dönmə qabiliyyətini və saytda gözlənilən faktiki səth şəraitində performansı nəzərə alın.
Yük qabiliyyətini və inteqrasiyanı yoxlayın
Kameralar, sensorlar, rabitə cihazları, montaj konstruksiyaları, batareyalar və digər aksesuarlar daxil olmaqla tam avadanlıq paketi qiymətləndirilməlidir.
Avtonom funksiyaları nəzərdən keçirin
Sistemin layihənin tələb etdiyi səviyyədə marşrut planlamasını, maneələrin qarşısının alınmasını, yerləşdirilməsini, avtomatlaşdırılmış məlumatların toplanması, tapşırıqların planlaşdırılması və uzaqdan monitorinqi dəstəkləyə biləcəyini müəyyənləşdirin.
- Ərazi:Robot hansı səthləri, pilləkənləri, yamacları və maneələri müzakirə etməlidir?
- Tapşırıq:Robot hansı fiziki hərəkət və ya məlumatı təmin etməlidir?
- Yükləmə:Hansı avadanlıq daşınmalıdır və onun çəkisi nə qədərdir?
- Güc:Platformanın və quraşdırılmış avadanlığın ümumi elektrik tələbatı nə qədərdir?
- Muxtariyyət:Əməliyyat iş axınının hansı hissələri avtomatlaşdırılmış icraya ehtiyac duyur?
- Ətraf mühit:Hansı temperatur, toz, rütubət, vibrasiya və ya təsir şəraiti gözlənilir?
- Baxım:Sensorlar, batareyalar, ayaqlar və digər komponentlər necə yoxlanılacaq və xidmət göstəriləcək?
Seçim prinsipiƏn yaxşı platforma mütləq ən uzun spesifikasiya vərəqinə malik platforma deyil. Hərəkətlilik, hissetmə, güc, avadanlıq inteqrasiyası, muxtariyyət və texniki xidmət xüsusiyyətləri faktiki əməliyyat mühitinə uyğun gələndir.
Strukturlaşdırılmış yerləşdirmə prosesi nə kimi görünür?
Strukturlaşdırılmış yerləşdirmə prosesi ümumi robototexnika konsepsiyasını aydın texniki tələbləri olan əməliyyat sisteminə çevirməyə kömək edir. Bu, xüsusilə sənaye tətbiqləri üçün vacibdir, çünki robot mövcud mühit, avadanlıq, prosedurlar və məlumat sistemləri ilə işləməlidir.
- Əməliyyat ssenarisini müəyyənləşdirin:Saytın planını, ərazini, ətraf mühit şəraitini, əməliyyat marşrutlarını və hədəf tapşırıqları qeyd edin.
- Lazımi avadanlıqları müəyyənləşdirin:Hansı kameralara, istilik sensorlarına, ətraf mühit cihazlarına, işıqlandırma qurğularına və ya rabitə modullarına ehtiyac olduğunu müəyyənləşdirin.
- Sistem parametrlərini təyin edin: Confirm weight, dimensions, power requirements, data interfaces, mounting positions, and maintenance access.
- Əməliyyat marşrutunu qurun: Define the areas, checkpoints, navigation paths, and inspection sequence required by the application.
- Mobilliyi təsdiqləyin:Pilləkənlər, yamaclar, maneələr və keçid səthləri daxil olmaqla, faktiki ərazidə hərəkəti qiymətləndirin.
- Avadanlıqları təsdiqləyin:Hərəkət zamanı görüntü keyfiyyətini, sensor oxunuşlarını, rabitəni və avadanlığın sabitliyini yoxlayın.
- Əməliyyat prosedurlarını qurun:Doldurma, texniki xidmət, məlumatların nəzərdən keçirilməsi, müdaxilə və fövqəladə hallar prosedurlarını müəyyənləşdirin.
Sayt testi vacibdir
Laboratoriya testləri real obyektin bütün xüsusiyyətlərini təkrarlaya bilməz. Robot praktiki olaraq təmsil olunan iş şəraitində qiymətləndirilməlidir.
Sayt testi ümumi inkişaf zamanı müəyyən edilməsi çətin olan detalları aşkar edə bilər. Dəhliz gözləniləndən daha dar ola bilər. Bir pilləkən qeyri-adi bir hündürlüyə malik ola bilər. Müəyyən bir səth daha az dartma təmin edə bilər. İşıqlandırma şəraiti kamera performansını azalda bilər.
Bu tapıntılar daha sonra marşrutun planlaşdırılması, avadanlıqların yerləşdirilməsi, sensor konfiqurasiyası və ya əməliyyat prosedurlarını tənzimləmək üçün istifadə edilə bilər.
Data iş axınları robotla tərtib edilməlidir
Yoxlamanın avtomatlaşdırılması yalnız toplanmış məlumatdan istifadə oluna bildikdə dəyər yaradır. Faydalı sistem şəkillərin və sensor oxunuşlarının necə saxlandığını, onların yerlərlə necə əlaqələndirildiyini, anormallıqların necə müəyyən edildiyini və operatorların nəticələri necə nəzərdən keçirdiyini müəyyən etməlidir.
Təkrarlanan yoxlama üçün tarixi qeydlər də müqayisə üçün əsas ola bilər. Robot oxşar marşrutlar və baxış nöqtələrindən istifadə edərək məlumat toplaya bilər ki, bu da dəyişiklikləri zamanla müəyyən etməyi asanlaşdırır.
Baxım yerləşdirmənin bir hissəsi olmalıdır
Mobil robot təkrar hərəkəti yaşayan mexaniki və elektron komponentlərdən ibarətdir. Ayaqlar, birləşmələr, mühərriklər, sensorlar, birləşdiricilər, batareyalar və qoruyucu korpusların hamısı müvafiq texniki xidmət tələb edir.
Buna görə də, adi yoxlama əvvəldən əməliyyat planına daxil edilməlidir. Əsas komponentlərə asan giriş və aydın dəyişdirmə prosedurları uzunmüddətli əməliyyatı daha praktik edə bilər.
Sənaye dördayaqlı robototexnikasının gələcək istiqaməti nədir?
Sənaye dördayaqlı robototexnikasının inkişafı daha çox muxtariyyətə, daha yaxşı ekoloji məlumatlılığa, daha güclü avadanlıq inteqrasiyasına və daha çox tətbiq üçün xüsusi proqram təminatına doğru irəliləyir. Əsas istiqamət, sadəcə olaraq robotları daha yaxşı yeritmək deyil, onlara daha az əl müdaxiləsi ilə tam əməliyyat iş axınlarını yerinə yetirmək imkanı verməkdir.
Daha ağıllı əməliyyat
Robotların qavrayış və hərəkəti ayrı funksiyalar kimi deyil, birləşdirməsi daha çox gözlənilir. Platforma hara hərəkət etmək, maneələrdən necə qaçmaq və tapşırığı harada yerinə yetirmək barədə qərar vermək üçün ətraf mühit məlumatlarından istifadə edə bilər.
Bu, fiziki robot və onu idarə edən proqram təminatı arasında daha sıx əlaqə yaradır. Nəticə, sabit bir marşrutla tamamilə təmsil olunmayan mühitlərdə daha uyğunlaşan hərəkət ola bilər.
Daha ağıllı yoxlama
Kameralar və sensorlar daha çox məlumat topladıqca, avtomatlaşdırılmış analiz getdikcə daha faydalı olur. Süni intellektə əsaslanan tanınma əvvəlcədən təyin edilmiş vizual şərtləri müəyyən etməyə, təftiş şəkillərini təşkil etməyə və əlavə nəzərdən keçirməyə layiq olan sahələri vurğulamağa kömək edə bilər.
Məsələn, sistem seçilmiş avadanlıq anomaliyalarını, səth dəyişikliklərini və ya tətbiq tərəfindən müəyyən edilmiş digər şərtləri tanımaq üçün tərtib edilə bilər. İnsan operatorları daha sonra hər bir görüntüyü eyni diqqətlə nəzərdən keçirməkdənsə, yoxlama və qərar qəbul etməyə diqqət yetirə bilərlər.
Daha çox modulluq
Gələcək sənaye platformaları, ehtimal ki, daha geniş avadanlıq birləşmələrini dəstəkləyəcək. Vahid robot bazası müxtəlif yoxlama sensorlarını, ətraf mühit modullarını, rabitə avadanlığını və ya tapşırıq üçün xüsusi cihazları yerləşdirə bilər.
Bu, daha çox standartlaşdırılmış mexaniki və elektrik interfeysləri tələb edir, eyni zamanda ixtisaslaşdırılmış layihələrin tələb etdiyi yerlərdə fərdiləşdirməyə imkan verir.
Sənaye informasiya sistemləri ilə inteqrasiya
Sənaye robototexnikasının növbəti mərhələsi çox güman ki, fiziki əməliyyatı rəqəmsal idarəetmə sistemləri ilə birləşdirəcək. Robot tərəfindən yaradılan məlumat avadanlıq qeydləri, texniki xidmət cədvəlləri, xəritələr, yoxlama tarixçəsi və digər rəqəmsal məlumatlar ilə birləşdirilə bilər.
Bu, robota təcrid olunmuş maşın kimi fəaliyyət göstərməkdənsə, daha böyük sənaye iş axınının bir hissəsi olmağa imkan verir.
Yüksək muxtariyyət Daha çox tapşırıq avtonom naviqasiya, marşrutun planlaşdırılması, maneələrin qarşısının alınması və planlaşdırılmış əməliyyat vasitəsilə yerinə yetirilə bilər.
Daha yaxşı qavrayış Çoxsaylı sensorlar və ağıllı analiz avadanlıq və ətraf haqqında daha zəngin məlumat verə bilər.
Daha dərin inteqrasiya Robotik platformalar mobillik, sensorlar, güc, data və sənaye proqram təminatını daha tam əməliyyat iş prosesinə birləşdirə bilər.
Mobil maşından ağıllı əməliyyat platformasına qədər
Dördbucaqlı robototexnikanın uzunmüddətli dəyəri fiziki hərəkətlilik və rəqəmsal intellektin birləşməsindədir. Çətin ərazilərdə gəzə bilən robot fiziki girişi təmin edir. Sensorlar məlumat verir. Avtonom idarəetmə təkrarlanmağı təmin edir. AI əsaslı analiz toplanmış məlumatları şərh etməyə kömək edə bilər. Sənaye proqram təminatı həmin nəticələri daha geniş iş axınları ilə əlaqələndirir.
Bu imkanların hər biri müstəqil olaraq faydalıdır, lakin onların birləşməsi çox daha bacarıqlı platforma yaradır. Onlar nə qədər yaxından inteqrasiya edilərsə, hər yeni tapşırıq üçün bütün sistemi yenidən dizayn etmədən bir o qədər çox proqram dəstəklənə bilər.
Gələcəyə baxan prinsipSənaye dördbucaqlı robototexnikasının istiqaməti bir əlaqələndirilmiş platforma daxilində mobillik, qavrayış, avtonom əməliyyat, modul avadanlıq və məlumat intellektini birləşdirən vəzifə yönümlü sistemlərə yönəlib.
Tez-tez verilən suallar
Sənaye dördayaqlı robot nədir?
Bu, adi təkərli robotların naviqasiyada çətinlik çəkə biləcəyi mühitlərdə yoxlama, monitorinq, məlumat toplama və əməliyyat kimi peşəkar vəzifələr üçün nəzərdə tutulmuş dörd ayaqlı mobil robot platformadır.
Niyə dördayaqlı robotlar qeyri-bərabər ərazi üçün uyğundur?
Fərdi olaraq idarə olunan dörd ayaq ayağın yerləşdirilməsi və bədən duruşu üçün daha çox seçim təmin edir. Bu, platformaya müəyyən edilmiş əməliyyat imkanları daxilində pilləkənlər, yamaclar, boşluqlar, boş səthlər və relyefdəki digər dəyişikliklərlə bağlı danışıqlar aparmağa kömək edə bilər.
Dörd ayaqlı robot avtonom işləyə bilərmi?
Bəli. Sistem arxitekturasından asılı olaraq avtonom funksiyalara ətraf mühitin qavranılması, yerləşdirmə, marşrutun planlaşdırılması, maneələrdən qaçma, tapşırıqların icrası və məlumatların toplanması daxil ola bilər. Müvafiq muxtariyyət səviyyəsi tətbiqdən və mühitdən asılıdır.
Dördbucaqlı platformada hansı sensorlar quraşdırıla bilər?
Mümkün avadanlıqlara görünən işıq kameraları, termal təsvir sistemləri, dərinlik və ya diapazon sensorları, ətraf mühitin monitorinqi cihazları, işıqlandırma sistemləri, rabitə modulları və digər tapşırıqlar üçün xüsusi avadanlıqlar daxildir. Dəqiq konfiqurasiya platformadan və tətbiqdən asılıdır.
Sənaye yoxlaması üçün dördayaqlı robot istifadə edilə bilərmi?
Bəli. O, müəyyən edilmiş marşrutları izləməklə və vizual, istilik və ya digər sensor məlumatlarını toplamaqla sənaye obyektlərinin, avadanlıqların, infrastrukturun, tunellərin, emalatxanaların və digər sahələrin müntəzəm təftişini dəstəkləyə bilər.
Termal görüntüləmə robotla inteqrasiya edilə bilərmi?
Bəli. Temperatur fərqləri yoxlama tapşırığına uyğun olduqda adi kameralarla birlikdə termal görüntüləmə istifadə edilə bilər. Sensor, quraşdırma mövqeyi, güc tələbi və məlumat interfeysi tam sistemin bir hissəsi kimi qiymətləndirilməlidir.
Robota əlavə avadanlıq əlavə etmək olarmı?
Əlavə edilmiş komponentlərin müəyyən edilmiş mexaniki, elektrik, çəki və interfeys məhdudiyyətləri daxilində qalması şərti ilə bir çox peşəkar platforma modul avadanlığı dəstəkləyə bilər. Xüsusi konfiqurasiyalar üçün xüsusi mötərizələr və ya digər inteqrasiya komponentləri tələb oluna bilər.
Platforma seçməzdən əvvəl nələrə diqqət edilməlidir?
Mühüm amillərə ərazi, pilləkən və yamac tələbləri, əməliyyat mühiti, faydalı yükün çəkisi, sensor tələbləri, güc tələbi, avtonom funksiyalar, məlumatların iş axını, texniki xidmətə giriş və rabitə şəraiti daxildir.
Eyni platforma müxtəlif proqramları dəstəkləyə bilərmi?
Bəli. Modul dizayn yoxlama, monitorinq, ətraf mühitin ölçülməsi və ya digər müəyyən edilmiş sənaye tapşırıqları üçün müxtəlif sensorlar və avadanlıqların quraşdırılmasına imkan verə bilər. Mövcud konfiqurasiya robot arxitekturası və avadanlıq tələblərindən asılıdır.
Robot patruldan sonra yoxlama məlumatlarından necə istifadə etmək olar?
Toplanmış şəkillər və sensor oxunuşları yerlər və yoxlama nöqtələri ilə əlaqələndirilə bilər, sonra əvvəlcədən müəyyən edilmiş şərtlər üçün nəzərdən keçirilir. Tarixi qeydlər həmçinin yoxlama dövrləri arasında müqayisəni dəstəkləyə bilər və sonrakı işlərin təşkilinə kömək edə bilər.
Avtonom əməliyyat operatorlara ehtiyacı aradan qaldırırmı?
Mütləq deyil. Avtomatlaşdırma davamlı əllə idarəetməni azalda bilər, lakin operatorlara nəzarət, istisnaların idarə edilməsi, texniki xidmət, qeyri-adi tapıntılar və robotun müəyyən edilmiş əməliyyat qabiliyyətindən kənar tapşırıqlar üçün hələ də ehtiyac ola bilər.
Sənaye dördayaqlı robotları hansı mühitlərdə istifadə edilə bilər?
Potensial tətbiqlərə fabriklər, emalatxanalar, tunellər, sənaye obyektləri, infrastruktur sahələri, qeyri-bərabər açıq ərazilər və mobil yoxlama və ya məlumatların toplanması tələb olunan digər yerlər daxildir. Faktiki uyğunluq ətraf mühit şəraitindən və platformanın spesifikasiyalarından asılıdır.
Dörd ayaqlı robototexnika layihəsini müzakirə edin
Tətbiqiniz üçün lazım olan ərazi şəraitini, yoxlama tapşırığını, avadanlıq tələblərini, faydalı yükün çəkisini, əməliyyat mühitini və ya avtonom funksiyaları paylaşın.
layihə tələblərinizi müzakirə etmək üçün bizimlə əlaqə saxlayın